 بله
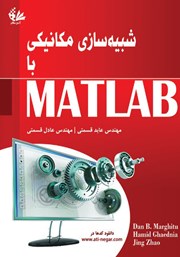
کتاب شبیه سازی مکانیکی با MATLAB اثر دن بی مارگیتو از نشر آتی نگر
برای خواندن کتاب شبیه سازی مکانیکی با MATLAB و دسترسی به هزاران کتاب و کتاب صوتی دیگر، اپلیکیشن کتابراه را رایگان نصب کنید.
چرا کتابراه را نصب کنم؟
از رمان و روانشناسی تا کسبوکار و تاریخ؛ کتابهای الکترونیکی و صوتی را هر زمان که خواستی بخوان یا گوش کن.
کتابها را دریافت کن و هر زمان و هر جا، بدون نیاز به اینترنت به کتابخانهٔ شخصی خودت دسترسی داشته باش.
حدود ۱۰ میلیون نفر از کتابراه برای مطالعه و شنیدن کتاب استفاده میکنند و نظرات خودشون رو با دیگران به اشتراک گذاشتهاند.
تغییر فونت و اندازه متن، حالت شب، هایلایت، یادداشتگذاری و بسیاری قابلیتهای دیگر، مطالعه را راحتتر و لذتبخشتر میکنند.
معرفی کتاب شبیه سازی مکانیکی با MATLAB
کتاب شبیه سازی مکانیکی با MATLAB نوشتهی دن بی مارگیتو، حمید قائدنیا و جینگ ژائو، راهنمایی تخصصی برای استفاده از متلب در تحلیل و شبیهسازی سیستمهای مکانیکی است. این کتاب تلاش میکند میان مباحث نظری مهندسی مکانیک و کاربرد عملی نرمافزار متلب ارتباط برقرار کند و به دانشجویان و مهندسان کمک میکند مسائل مربوط به حرکت، نیرو و دینامیک مکانیزمها را با استفاده از ابزارهای محاسباتی حل و شبیهسازی کنند.
دربارهی کتاب شبیه سازی مکانیکی با MATLAB
در بسیاری از مسائل مهندسی مکانیک، تنها به دست آوردن معادلات ریاضی کافی نیست و بررسی رفتار یک سیستم در شرایط مختلف به محاسبات و شبیهسازی نیاز دارد. کتاب شبیه سازی مکانیکی با MATLAB (Mechanical Simulation with MATLAB) با همین رویکرد، روشهایی را برای تشکیل معادلات ریاضی سیستمهای مکانیکی و حل آنها با متلب ارائه میکند. دن بی مارگیتو (Dan B. Marghitu)، حمید قائدنیا (Hamid Ghaednia) و جینگ ژائو (Jing Zhao) در برخی مسائل، راهحلهای مختلف را نیز با یکدیگر مقایسه میکنند تا خواننده بتواند تفاوت روشهای حل و نتایج آنها را بهتر درک کند.
کتاب شبیه سازی مکانیکی با MATLAB از مباحث پایهای مانند جفتهای سینماتیکی، درجات آزادی، زنجیرههای سینماتیکی و تحلیل موقعیت، سرعت و شتاب شروع میکند و سپس به سراغ تحلیل مکانیزمهای پیچیدهتر میرود. در ادامه، مباحثی مانند تحلیل نیروهای دینامیکی، مکانیزمهای دارای یک یا دو زوج و روشهای تحلیل کانتور بررسی میشوند. بنابراین خواننده هم با اصول تحلیل مکانیزمها آشنا میشود و هم میآموزد چگونه این مسائل را با استفاده از متلب بررسی کند.
از تحلیل مکانیزمها تا شبیهسازی با متلب
یکی از بخشهای مهم کتاب شبیه سازی مکانیکی با MATLAB به مکانیزمهای چندلینکی و قطارهای چرخدندهای اپی سیکلیک اختصاص دارد. نویسندگان در کنار مباحث تحلیلی، کاربرد متلب را در بررسی این سیستمها نیز نشان میدهند. همچنین مکانیزمهای بادامک و پیرو و تحلیل سینماتیکی و نیرویی آنها بررسی شدهاند. این بخشها میتوانند برای دانشجویانی که به دنبال درک کاربرد نرمافزار متلب در مهندسی مکانیک هستند، اهمیت ویژهای داشته باشند.
در بخش پایانی، کتاب شبیه سازی مکانیکی با MATLAB وارد مبحث دینامیک مستقیم میشود و نمونههایی مانند حرکت یک کره روی فنر، دینامیک یک لینک چرخان دارای نیروی الاستیک، و برخورد یک لینک آزاد با استفاده از متلب را بررسی میکند. وجود این مثالها باعث شده کتاب صرفا یک کتاب برای آموزش متلب نباشد؛ بلکه متلب را به عنوان ابزاری برای حل مسائل مشخص مهندسی مکانیک به کار بگیرد.
در مجموع، کتاب شبیه سازی مکانیکی با MATLAB منبعی تخصصی برای یادگیری کاربرد نرمافزار متلب در مهندسی مکانیک، به ویژه در حوزههای سینماتیک و دینامیک مکانیزمهاست. این کتاب برای دانشجویان مقاطع پیشرفتهی کارشناسی و تحصیلات تکمیلی مهندسی مکانیک و همچنین مهندسانی که با تحلیل حرکت و دینامیکهای سیستمهای مکانیکی سروکار دارند، طراحی شده است.
برای علاقهمندان و دانشجویانی که قصد تهیه این اثر را دارند، خرید کتاب شبیه سازی مکانیکی با MATLAB میتواند راهی مناسب برای دسترسی به منبعی کاربردی در زمینه تحلیل و شبیهسازی سیستمهای مکانیکی باشد. این کتاب توسط عادل قسمتی و عابد قسمتی ترجمه شده و انتشارات آتی نگر آن را منتشر کرده است و میتواند در کنار منابع دانشگاهی، برای یادگیری عملیتر مباحث سینماتیک، دینامیک و کاربرد MATLAB در مهندسی مکانیک مورد استفاده قرار گیرد.
کتاب شبیه سازی مکانیکی با MATLAB برای شما مناسب است اگر
- به دنبال کتاب برای آموزش متلب با تمرکز بر مهندسی مکانیک هستید.
- میخواهید کاربرد متلب را در تحلیلهای سینماتیک، دینامیک، مکانیزمها و سیستمهای مکانیکی یاد بگیرید.
- دانشجوی مهندسی مکانیک هستید و میخواهید مباحث نظری سینماتیک و دینامیک را با شبیهسازی و محاسبات متلب بهتر درک کنید.
- مهندس مکانیک هستید و با مسائل مربوط به سینماتیک و دینامیک انواع سیستمهای مکانیکی سروکار دارید.
در بخشی از کتاب شبیه سازی مکانیکی با MATLAB میخوانیم
بازوها از لینکها و مفصلها تشکیل شدهاند و اجزای اصلی مکانیزمها و رباتها هستند. لینک (جزء یا عضو) یک جسم صلب با گرهها است. گرهها نقاطی هستند که در آن لینکها میتوانند به هم متصل شوند. شکل 1-1 یک لینک با دو گره را نشان میدهد و یک لینک دوتایی است. لینکهای دارای سه گره، لینکهای سهتایی هستند. یک جفت سینماتیکی یا یک مفصل، ارتباط بین دو یا چند لینک است. جفتهای سینماتیکی، حرکت نسبی بین اجزای بههمپیوسته را نشان میدهند. درجهی آزادی جفت سینماتیکی، تعداد مختصات مستقلی است که موقعیت نسبی لینکهای بههمپیوسته را تعیین میکند.
فهرست مطالب کتاب
پیشگفتار
فصل اول: مقدمه
فصل دوم: تحلیل کلاسیک مکانیزم با یک زوج
فصل سوم: تحلیل کانتور مکانیزم با یک زوج
فصل چهارم: تحلیل کلاسیک میکانیزم با دو زوج
فصل پنجم: تحلیل کانتور مکانیزم با دو زوج
فصل ششم: برنامه زوج برای مکانیزمها
فصل هفتم: مجموعه چرخدنده اپیسیکلیک
فصل هشتم: مکانیزم بادامک و دنبالکننده
فصل نهم: دینامیک مستقیم
مشخصات کتاب الکترونیک
| عنوان کتاب | کتاب شبیه سازی مکانیکی با MATLAB |
| نویسنده | دن بی مارگیتو، حمید قائدنیا، جینگ ژائو |
| مترجم | عادل قسمتی، عابد قسمتی |
| ناشر چاپی | انتشارات آتی نگر |
| سال انتشار | ۱۴۰۱ |
| نخستین انتشار | 2022 |
| فرمت کتاب | |
| تعداد صفحات | 315 |
| زبان | فارسی |
| شابک | 978-622-7571-49-3 |
| قیمت کتاب الکترونیک | ۳۲۰,۰۰۰ تومان €6.49 خرید کتاب الکترونیک نسخه نمونه رایگان |
| دستهها |