بله
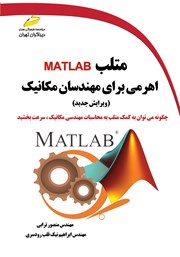
کتاب متلب MATLAB اهرمی برای مهندسان مکانیک (ویرایش جدید) منبعی جامع برای فراگیری زبان نرمافزار متلب است این برنامه که برای استفاده در محاسبات و معادلات مهندسی مکانیک مورد استفاده قرار میگیرد، بسیار ساده است و قدرت بالایی در پردازش اطلاعات دارد. منصور ترابی و ابراهیم نیک قلب رودسری در کتاب خود بهطور کامل شیوهی کار با نرمافزار متلب را آموزش میدهند.
دربارهی کتاب متلب MATLAB اهرمی برای مهندسان مکانیک
نرمافزارها به کمک بشر آمدهاند و بسیاری از کارها، محاسبات، طراحیها و اندازهگیریها و.... را برای آنها آسان کردهاند. در میان انبوه نرمافزارهای کاربردی، نرمافزارهای مهندسی جایگاه ویژهای دارند. یکی از این نرمافزارها، برنامهی متلب است که شرح استفاده از آن به طور کامل در کتاب متلب matlab اهرمی برای مهندسان مکانیک بیان شده است. منصور ترابی و ابراهیم نیک قلب رودسری تمامی اطلاعاتی را که باید برای کار با این برنامهی کاربردی در حوزهی مکانیک بدانید، به شما آموزش میدهد.
باید بدانید که متلب متعلق به شرکت متورکس است و سازندگان و توسعهدهندگان آن تلاش کردهاند که نرمافزاری مطابق با نیازهای مهندسان مکانیک، برق، رایانه و دیگر رشتهها ایجاد کنند. نویسندگان به قوانین اولیهی برنامهنویسی در محیط متلب میپردازند و سپس موضوع حل مسائل مکانیک جامدات را در این نرمافزار مطرح میکنند. در ادامهی کتاب، مطالبی را دربارهی حل مسائل دینامیک، حل مسائل سیالات و حل مسئلهی کنترل در این برنامه خواهید خواند.
کتاب متلب MATLAB اهرمی برای مهندسان مکانیک (ویرایش جدید) نوشتهی منصور ترابی و ابراهیم نیک قلب رودسری منبع جامعی برای استفاده از این برنامه است. این کتاب توسط موسسهی فرهنگی هنری دیباگران تهران عرضه شده است.
کتاب متلب MATLAB اهرمی برای مهندسان مکانیک برای چه کسانی مناسب است؟
مطالعهی این کتاب به تمامی مهندسان مکانیک و افراد فعال در این حرفه توصیه میشود.
در بخشی از کتاب متلب MATLAB اهرمی برای مهندسان مکانیک (ویرایش جدید): چگونه میتوان به کمک متلب به محاسبات مهندسی مکانیک، سرعت بخشید میخوانیم
در حوزه کنترل خطی، دو دسته رویکرد کلی برای حل مسائل کنترل وجود دارد: 1) کنترل کلاسیک، 2) کنترل مدرن. در کنترل کلاسیک، سیستمهای دینامیکی با استفاده از تابع تبدیل (در فضای صفحه S) توصیف میشوند و روشهای طراحی کنترلر در آن مبتنی بر تابع تبدیل سیستم میباشند.
درحالی که در تئوری کنترل مدرن، سیستمهای دینامیکی با استفاده از معادلات فضای حالت بیان شوند و روشهای طراحی کنترلر نیز، براساس فرم فضای حالت سیستمها توسعه پیدا کردهاند. کنترل کلاسیک در دوره کارشناسی معرفی میشود درحالی که کنترل مدرن عموماً در دوره کارشناسی ارشد آموزش داده میشود. هر چند که دانشجویان کارشناسی هم با فرم فضای حالت سیستمهای دینامیکی آشنا میشوند اما طراحی کنترلر در این فضا و استفاده از تئوری ماتریسها، در مقطع کارشناسی ارشد مطالعه خواهد شد. در کتاب حاضر ابتدا به تئوری کنترل کلاسیک و ابزارهای آن در متلب پرداخته میشود و بخشهای نهایی فصل به کنترل مدرن اختصاص یافته است. خوانندگانی که با کنترل مدرن آشنایی کافی ندارند، میتوانند از مطالعه بخشهای نهایی فصل حاضر صرفنظر کنند.