 بله


کتاب مدل سازی و تحلیل سیستمهای دینامیکی با استفاده از MATLAB و Python برای مهندسان کنترل نوشتهی جانگری کیم، راهنمایی کاربردی برای مدلسازی، شبیهسازی و تحلیل سیستمهای دینامیکی در مهندسی کنترل است. نویسنده با تکیه بر مثالهای واقعی، نشان میدهد که چگونه میتوان از MATLAB و Python برای بررسی رفتار سیستمهای پیچیده، طراحی الگوریتمهای کنترلی و تحلیل مسائل مهندسی استفاده کرد. این کتاب مباحثی مانند تخمین وضعیت، کنترل وسایل نقلیهی خودران و مدلسازی سیستمهای زیستی را پوشش میدهد.
دربارهی کتاب مدل سازی و تحلیل سیستمهای دینامیکی با استفاده از MATLAB و Python برای مهندسان کنترل
در گرایش کنترل از رشتهی مهندسی برق، که اتوماسیون (خودکارسازی) و هدایت سیستمهای مختلف از اهداف اصلی آن است، مدل سازی امری حیاتی است و به صرفهجویی در هزینهی ساخت سیستمها بسیار کمک میکند. بنابراین، توانایی مدل سازی با نرمافزارهای بهروز، مانند MATLAB و Python برای مهندسان این رشته امری ضروری است.
جانگری کیم (Jongrae Kim)، چهرهای سرشناس در مهندسی برق کنترل، با تألیف کتاب مدل سازی و تحلیل سیستمهای دینامیکی با استفاده از MATLAB و Python برای مهندسان کنترل (Dynamic System Modelling and Analysis with MATLAB and Python: For Control Engineers) تلاش کرده مقدمهای کاربردی برای استفاده از نرمافزارهای متلب و پایتون بنویسد و بر اساس برنامه نویسی اتوماسیون صنعتی، مدل سازی برای تخمین و کنترل وضعیت، کنترلهای سیستم زیستی و... را آموزش دهد. این مدل سازیها در حوزههایی مانند هوافضا، رباتیک، سیستمهای خودکار و سیستمهای بیولوژیکی کاربرد دارند.
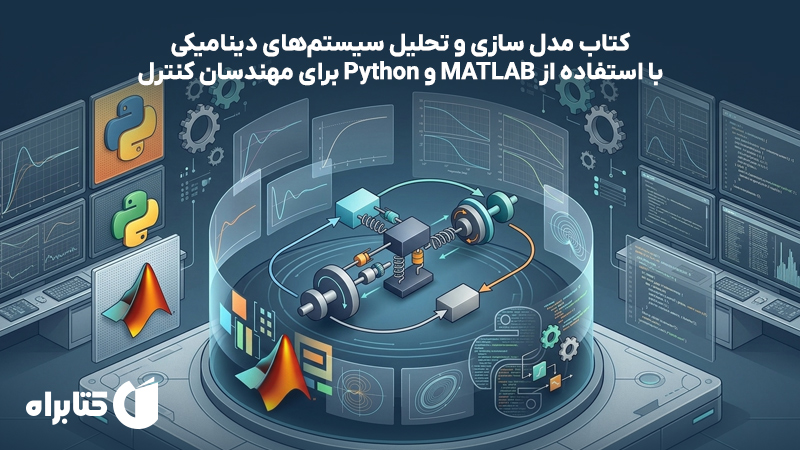
متلب و پایتون؛ دو ابزار کلیدی مهندسی کنترل
کتاب مدل سازی و تحلیل سیستمهای دینامیکی با استفاده از MATLAB و Python برای مهندسان کنترل با این فرض نوشته شده که خوانندگان کتاب در سطح کارشناسی مهندسی برق گرایش کنترل، با مفاهیمی مانند دیفرانسیل معمولی، حساب برداری و برنامهنویسی پایه آشنایی دارند و اکنون میخواهند با بهرهگیری از نرمافزار متلب یا زبان برنامه نویسی پایتون به یادگیری مدل سازی و شبیه سازی سیستمهای دینامیکی بپردازند.
بر خلاف بسیاری از کتابهای دانشگاهی که بر مباحث نظری مهندسی برق کنترل تمرکز دارند، کتاب مدل سازی و تحلیل سیستمهای دینامیکی با استفاده از متلب و پایتون بر مدل سازی ریاضی، تحلیل سیستم کنترل و استفاده از برنامه نویسی تمرکز دارد و طیف وسیعی از مباحث کنترل، از جمله دینامیک وضعیت، سینماتیک وضعیت، وسایل نقلیهی خودران، سیستمهای زیستشناسی و سیستمهای تصادفی را پوشش میدهد.
آموزش گامبهگام مدل سازی و تحلیل سیستمها
جانگری کیم در کتاب مدل سازی و تحلیل سیستمهای دینامیکی با استفاده از متلب و پایتون برای مهندسان کنترل، پس از پیشگفتاری مختصر دربارهی هدف نگارش اثر، فصلی را به عنوان مقدمه در نظر گرفته و در آن، به معرفی گسترهی موضوعی کتاب و ذکر مثالهایی انگیزشی برای دانشجویان پرداخته است. موضوع فصل بعدی، تخمین و کنترل وضعیت است که در آن، نویسنده به تحلیل سینماتیک وضعیت پرداخته و مدل سازی انواع سنسورها، مانند سنسور ژیژوسکوپ و سنسور نوری را آموزش داده است.
برنامهریزی مأموریت وسایل نقلیهی خودران موضوع فصل دیگری از کتاب مدل سازی و تحلیل سیستمهای دینامیکی با استفاده از MATLAB و Python برای مهندسان کنترل است. مسیریابی، ردیابی هدف متحرک و پیادهسازی الگوریتم رهگیری از مطالب این فصل هستند. در این اثر، به مدلسازی و کنترل سیستمهای زیستی هم پرداخته شده و طراحی سیستمهایی برای کنترل برهمکنشهای بیومولکولی و نوسانات زیستی نیز آموزش داده شده است.
خرید کتاب مدل سازی و تحلیل سیستمهای دینامیکی با استفاده از MATLAB و Python برای مهندسان کنترل به شما کمک میکند تا مهارتهای خود را در مدلسازی ریاضی، تحلیل سیستمهای دینامیکی و برنامهنویسی مهندسی با متلب و پایتون ارتقا دهید. این اثر با ترجمهی امیر سالکی و به کوشش انتشارات فناوری نوین منتشر شده است.
کتاب مدل سازی و تحلیل سیستمهای دینامیکی با استفاده از MATLAB و Python برای شما مناسب است اگر
- دانشجوی مهندسی برق گرایش کنترل هستید و قصد دارید شبیهسازی با متلب و پایتون را بیاموزید.
- با سیستمهای اتوماسیون صنعتی سروکار دارید و برای کنترل وضعیت آنها، به یادگیری نرم افزارهای MATLAB و Python نیاز دارید.
- به عنوان مهندس کنترل، قصد دارید مدلسازی سیستمهای دینامیکی را با کمک نرمافزارهای مربوطه یاد بگیرید.
در بخشی از کتاب مدل سازی و تحلیل سیستمهای دینامیکی با استفاده از MATLAB و Python برای مهندسان کنترل میخوانیم
تنها سه آزمایش در دسترس هستند که از لحاظ آماری برای نتیجهگیری کافی نیستند. هیچ اطلاعاتی در مورد خطاهای موجود در دادههای اندازهگیریشده وجود ندارد. انتگرالگیر عددی در MATLAB یا scipy در Python روشهای متفاوتی برای کنترل خطاهای عددی دارند که ممکن است بر عملکرد کلی بهینهسازی تأثیر بگذارد. توجه داشته باشید که انتگرالگیر scipy به سرعت انتگرال گیر MATLAB نیست و الگوریتم تکامل تفاضلی در scipy زمان محاسباتی قابل توجهی نیاز دارد. هدف اصلی از برازش مدل در زیستشناسی سامانهها، ایجاد فرضیهها و طراحی آزمایشهایی است که در نهایت موجب صرفهجویی در زمان و منابع مصرفشده توسط آزمایشهای غیرضروری یا ضعیف طراحیشده میشود.