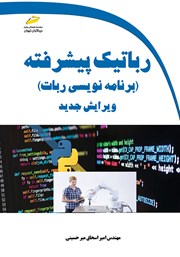
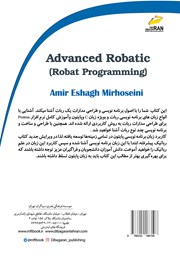
کتاب رباتیک پیشرفته - برنامه نویسی ربات (ویرایش جدید)پشت جلد کتاب رباتیک پیشرفته - برنامه نویسی ربات (ویرایش جدید)
۳۱۰,۰۰۰ تومان
خرید کتاب الکترونیکنسخه نمونه رایگان
هدیه
تا ۵۰٪ تخفیف اولین خرید با کد welcome
کتاب رباتیک پیشرفته - برنامه نویسی ربات (ویرایش جدید)پشت جلد کتاب رباتیک پیشرفته - برنامه نویسی ربات (ویرایش جدید)

کتاب رباتیک پیشرفته - برنامه نویسی ربات (ویرایش جدید) اثر امیراسحاق میرحسینی از نشر دیباگران

کتاب الکترونیک
301 صفحه
PDF
موسسه فرهنگی هنری دیباگران تهران

برای خواندن کتاب رباتیک پیشرفته - برنامه نویسی ربات (ویرایش جدید) و دسترسی به هزاران کتاب و کتاب صوتی دیگر، اپلیکیشن کتابراه را رایگان نصب کنید.

چرا کتابراه را نصب کنم؟

از رمان و روانشناسی تا کسب‌وکار و تاریخ؛ کتاب‌های الکترونیکی و صوتی را هر زمان که خواستی بخوان یا گوش کن.

کتاب‌ها را دریافت کن و هر زمان و هر جا، بدون نیاز به اینترنت به کتابخانهٔ شخصی خودت دسترسی داشته باش.

حدود ۱۰ میلیون نفر از کتابراه برای مطالعه و شنیدن کتاب استفاده می‌کنند و نظرات خودشون رو با دیگران به اشتراک گذاشته‌اند.

تغییر فونت و اندازه متن، حالت شب، هایلایت، یادداشت‌گذاری و بسیاری قابلیت‌های دیگر، مطالعه را راحت‌تر و لذت‌بخش‌تر می‌کنند.

معرفی کتاب رباتیک پیشرفته - برنامه نویسی ربات (ویرایش جدید)

امیراسحاق میرحسینی در کتاب رباتیک پیشرفته - برنامه نویسی ربات (ویرایش جدید) ضمن آشنا کردن شما با زبان‌های برنامه‌نویسی مختص عرصه‌ی رباتیک، نحوه‌ی کار با نرم‌افزارهای طراحی و ساخت ربات را به شما آموزش می‌دهد. نویسنده بر این نکته تاکید می‌کند که اگر در عرصه‌ی دانش رباتیک تازه‌کار هستید، مهم‌ترین مرحله‌ی کار شما پیدا کردن ذهنیت برنامه‌نویسی و یادگیری یک یا چند زبان کاربردی در این زمینه است.

درباره‌ی کتاب رباتیک پیشرفته - برنامه نویسی ربات (ویرایش جدید)

شاید باورتان نشود اما حدود 1500 زبان برنامه‌نویسی در دنیا وجود دارد و قطعاً ممکن نیست با همه‌ی آن‌ها آشنا شوید. برای ورود به این دنیای بی‌انتها کافی است چند زبان را که برای شما کاربردی‌تر است، یاد بگیرید. درواقع، اگر می‌خواهید وارد دنیای رباتیک شوید بعضی زبان‌ها مثل زبان سی، سی پلاس، پایتون، بیسیک، جاوا و... بیشتر به کارتان می‌آید.

کتاب رباتیک پیشرفته - برنامه نویسی ربات (ویرایش جدید)، نوشته‌ی امیراسحاق میرحسینی، شما را با اصول برنامه‌نویسی و طراحی مدارهای یک ربات آشنا می‌کند و می‌توانید به کمک آن مراحل طراحی، ساخت و برنامه‌نویسی چند نوع ربات را یاد بگیرید.

در این اثر ضمن آشنایی اجمالی با انواع زبان‌های برنامه‌نویسی رایج در زمینه‌ی رباتیک، به طور خاص درباره‌ی زبان سی و انواع متغیرها و داده‌های آن اطلاعاتی جامع کسب می‌کنید. علاوه‌براین به شکل پیشرفته و تخصصی نحوه‌ی تحلیل و طراحی مدارهای الکترونیکی را یاد می‌گیرید. آشنایی با نرم‌افزار Proteus، یادگیری نحوه‌ی راه‌اندازی موتور یک ربات، آشنایی با پردازنده‌های مناسب رباتیک و... از دیگر سرفصل‌های مهم کتاب حاضرند.

کتاب رباتیک پیشرفته - برنامه نویسی ربات مناسب چه کسانی است؟

دانشجویان رشته‌ی برنامه‌نویسی و فعالان در این حوزه از آموزه‌های جامع و پیشرفته‌ی این کتاب استفاده خواهند کرد.

در بخشی از کتاب رباتیک پیشرفته - برنامه نویسی ربات (ویرایش جدید) می‌خوانیم

در زبان C هر بلوک برنامه با علامت {آغاز شده و با} پایان می‌یابد. این دو معادل دستورات begin و end در زبان‌های دیگر ازجمله پاسکال هستند، که برای سادگی زبان انتخاب شده‌اند.

دو خط بعدی به تعریف متغیرهای radius و area می‌پردازند. در زبان C قبل از استفاده از هر متغیری باید آن را اعلان نمایید. اعلان متغیر شامل نام و نوع متغیر است. در مثال فوق، متغیر radius از نوع عدد صحیح (integer) و متغیر area از نوع عدد اعشاری (float) تعریف شده‌اند.

فهرست مطالب کتاب

مقدمه ناشر
مقدمه مولف
فصل اول: رباتیک پیشرفته (برنامه‌نویسی ربات)
آشنایی با برنامه‌نویسی، یا برنامه‌سازی
نرم‌افزار چیست؟
برنامه کامپیوتری چیست؟
نسل‌های زبان‌های برنامه‌نویسی
تاریخچه برنامه‌نویسی
آشنایی با مهم‌ترین نرم‌افزارهای برنامه‌نویسی رباتیک
چه زبانی را انتخاب می‌کنیم؟
آشنایی با سنسور نوری
ویژگی‌های سنسور نوری
سنسورهای فوتوالکتریک
طراحی و ساختار سنسور نوری
طراحی داخلی
فرستنده (Light emitter)
گیرنده (Receiver)
بخش خروجی
تنظیم‌کننده‌ها و اندیکاتورها
تنظیم‌کننده‌های سنسور نوری
اندیکاتورها (نشانه‌گرها) در سنسور نوری
شرایط کاری سنسور نوری
سنسور نوری دوطرفه
سنسور نوری آینه‌ای
عملکرد فیلتر قطبی (MSR)
دلیل استفاده از سنسور
کاربردها
سنسورهای نوری یکطرفه
کاربردها
پرکاربردترین سنسورهای نوری
پرکاربردترین سنسورهای نوری شرکت امرن
نحوه کار سنسور‌های مادون قرمز
اما آیا رنگ دیگری وجود ندارد؟
فصل دوم: تحلیل و طراحی مدارات الکترونیکی با Proteus
محیط نرم‌افزار
منوهای اصلی (Menu Bar)
منوهای کاربردی (Toolbars)
منوهای ابزار و انتخاب مد (Mode Selector Toolbar)
منوهای تعیین موقعیت
منوی انتخاب قطعات (DEVICES)
منوی فرمان
شبیه‌سازی مدارات آنالوگ
نیم نگاهی به مدار
طریقه آوردن قطعات از کتابخانه
مسیرکشی بین قطعات
سیم‌کشی مدار
طریقه مقداردهی قطعات
شبیه‌سازی مدارات میکروکنترلی
ریختن کد هگز روی میکرو
دیباگ کردن برنامه
روش‌های کم کردن حجم سیم‌کشی
ترمینال DEFAULT
ترمینال‌های input, output و BIDIR
ترمینال‌های POWER و GROUND
BUSES MODE, WIRE LABLE MODE
طراحی چندصفحه‌ای
بررسی منابع ورودی
منبع سینوسی
منبع پالس
منبع توان
منبع SFFM
منبع Pwlin
نکته مهم
چند نکته
طریقه طراحی فیبر مدار چاپی با نرم‌افزار پروتئوس
نحوه تهیه پرینت از pcb
نکات و دانستنی‌های ARES
نکات و دانستنی‌های ISIS
ضمیمه 1
طریقه نصب برنامه
ضمیمه 2
ضمیمه 3
کار با پورت‌های کامپیوتر در پروتئوس
ارتباط با پورت usb
ارتباط با پورت com
ارتباط با پورت موازی
ضمیمه 4
انتقال از پروتئوس به پروتل
فصل سوم: طراحی مدارات منطقی
المان‌های منطقی
گیت‌های منطقی
گیت AND
گیت OR
گیت NOT
گیت NAND
گیت NOR
گیت XOR
گیت XNOR
مفهوم 0 و 1
درایور موتور چیست و چرا به آن نیاز داریم؟
کنترل کننده موتور
انواع کنترل کننده‌های موتور
انتخاب یک کنترل کننده موتور
کنترل کننده موتور DC
کنترل کننده موتورهای Servo
انتخاب یک کنترل کننده موتور
کنترل کننده موتور پله‌ای
کنترل کننده عملکردهای خطی
دیگر عملکردها
مثال تجربی
آشنایی با موتورهای DC و درایورهای راه‌انداز
راه‌اندازی و کنترل سرعت موتور DC
فصل چهارم: معرفی و راه‌اندازی موتور DC با نرم‌افزار آردوینو
معرفی موتور DC
راه‌اندازی موتور با ترانزیستور و دیود
معرفی درایور موتور
راه‌اندازی موتور DC با درایور L298n
معرفی و راه‌اندازی موتور DC با آردوینو
کنترل دور موتور DC با جوی‌استیک
راه‌اندازی موتور DC به همراه پتانسیومتر و انکودر
معرفی و راه‌اندازی سنسورهای دما و رطوبت با آردوینو
معرفی و راه‌اندازی سنسور DHT11 و DHT22
معرفی و راه‌اندازی سنسور LM35
معرفی و راه‌اندازی سنسور رطوبت خاک
معرفی و راه‌اندازی ترمیستور
معرفی و نحوه استفاده از سنسور دمای مادون قرمز MLX90614
نحوه سیم‌کشی آردوینو
ربات دنبال‌کننده نور (مراحل طراحی و برنامه‌نویسی با زبان بیسیک (basic)
مقاومت نوری
کریستال
نقشه مدار
برنامه میکروکنترلر
توضیحات مدار
نکته
نحوه کار با میکروکنترلر
فصل پنجم: آشنایی با زبان برنامه‌نویسی C
برنامه‌نویسی ساختاریافته
مراحل اجرای یک برنامه C
یک برنامه ساده با ورودی و خروجی
خطاهای برنامه‌نویسی
مدیریت حافظه
ورودی و خروجی
دستورهای خروجی
کلمات کلیدی
تابع
توابع کتابخانه‌ای
نوشتن تابع
نکات مهم در استفاده از توابع
نکاتی درباره نوشتن توابع
متغیرها
متغیرهای محلی (local)
متغیرهای سراسری (global)
حوزه دسترسی به متغیر
کلاس‌های حافظه
کلاس حافظه اتوماتیک
کلاس حافظه ثابت
کلاس حافظه خارجی
کلاس حافظه ایستا
استفاده از آرایه‌ها در زبان C
اشاره‌گرها در C
اشاره‌گر چیست؟
انواع متغیرها و داده‌ها در C
ساختارها در C
ساختار چیست؟
خود فراخوانی
یک برنامه نمونه
آشنایی با پردازنده‌های مناسب رباتیک
آشنایی با پردازنده‌های مناسب رباتیک در رباتیک
کنترل کننده‌های برنامه‌پذیر منطقی
ساختمان داخلی plc به زبان روبوفا
پردازنده‌های رباتیک
میکروکنترلر در آموزش رباتیک روبوفا
آشنایی با دستورات زبان برنامه‌نویسی C و ارتباط آن با codevision
int
متغیرها
متغیرهای علامت‌دار و بدون علامت
استفاده از متغیر در محاسبات
دستور IF
ساختار کلی دستور IF
عملگرهای منطقی
ساختار دستور switch
دستورات حلقه
ساختار for
ساختار while
ساختار do while
Break and continue
اشاره‌گرها
آرایه‌ها
استفاده از آرایه با حافظه
آرایه‌های چند بعدی
آرایه‌های یکبعدی
رشته
strcat (مقصد، منبع)
strcmp (اول، دوم)
strlen (رشته)
توابع
متغیرهای سراسری و محلی
ویژگی‌های کلیدی نرم‌افزار (این ورژن)
RoboWorks
RoboCup-Rescue
EASY-ROB
RobotWorks
پورت‌های ورودی – خروجی AVR
رجیستر در avr چیست؟
رجیسترهای ورودی و خروجی
رجیسترهای DDR
رجیسترهای PIN
نکته
رجیسترهای PORT
نحوه‌ی راه‌اندازی ورودی‌های میکروکنترلرهای AVR
شروع کار با خروجی در پایه‌های با قابلیت I/O
پروژه‌های کارگاهی طراحی و ساخت ربات
پروژه آموزش ساخت ربات تعقیب‌کننده خط
چرا ربات تعقیب خط؟
ربات تعقیب خط چه باید بکند؟
بلوک دیاگرام یک ربات تعقیب خط
بلوک دیاگرام یک ربات تعقیب خط با دو سنسور
عملکرد ربات تعقیب خط
سنسورهای ربات تعقیب خط
بلوک دیاگرام یک سنسور نوری
الف) دیود مادون قرمز
مقاومت متغیر با نور (فوتو-رزیستور یا فتوسل)
ج) فوتو-ترانزیستور
تعداد سنسورها
تبدیل و انتقال خروجی سنسور به مدار پردازش‌گر
مدار سوئیچینگ
مدار ترانزیستوری
مدار سوئیچ با آی‌سی
مدار اشمیت تریگر
تبدیل خروجی آنالوگ سنسور به ولتاژ دیجیتال به کمک A/D
بخش پردازشگر
مدار منطقی
میکروکنترلر
موتور و مدارهای کنترل آن
آرمیچر یا موتور DC
مدار کنترلی آرمیچر
معکوس کردن جهت چرخش موتور
تولید نشانه‌های «صفر» و «یک»
شیفت رجیستر
مدار تقویت جریان
بافر
مکانیک ربات
از کجا شروع کنیم؟
پروژه ساخت ربات آتش‌نشان با آردوینو
قطعات مورد نیاز پروژه ساخت ربات آتش نشان با آردوینو
سنسور تشخیص آتش
شماتیک مدار
ربات فوتبالیست ساده با استفاده از Linkit One
مرحله 1: بخش‌ها و ابزارهای پروژه
مرحله 2: سرهم کردن ربات فوتبالیست ساده
مرحله 3: اتصال ماژول بلوتوث
مرحله 4: سرهم کردن مدار درایور موتورها
مرحله 5: اتصال درایور موتور به کیت Linkit
مرحله 6: اتصال موتورها به مدار درایور
مرحله 7: متصل کردن موتور سروو
مرحله 8: اتصال بخش شوت‌کننده
مرحله 9: آپلود کد برنامه ربات فوتبالیست
مرحله 10: متصل کردن تغذیه به ربات
مرحله 11: نصب نرم‌افزار
مرحله 12: پایان پروژه ربات فوتبالیست
فصل ششم: استفاده از زبان برنامه‌نویسی پایتون برای کار با ربات‌ها
آشنایی با زبان برنامه‌نویسی پایتون
حکم‌ها و روند کنترل
عبارت‌ها
متدها
آشنایی با متدهای نمونه (Instance method)
آشنایی با متدهای کلاس (Class method)
آشنایی با متدهای استاتیک (Static method)
نوع دهی
کلاس‌های پایتون
متغیرها
عملگرهای مقایسه‌ای
عملکردهای ریاضی
تغییر دادن مقدار متغیر با عملکرد ریاضی
ماژول‌ها در پایتون
پیاده‌سازی
پیاده‌سازی مرجع
پیاده‌سازی‌های دیگر
کامپایلرهای تقابلی به زبان‌های دیگر
توسعه
کتابخانه استاندارد
محیط‌های ویرایشگر کد پایتون
واسط گرافیکی
پیش‌نیازهای برنامه‌نویسی رباتیک با پایتون
پیش‌نیازهای اختیاری یادگیری برنامه‌نویسی رباتیک با پایتون
شبیه‌ساز ربات قابل برنامه‌ریزی
کلاس‌های مورداستفاده در منطق کنترل ربات
هدف ربات برنامه‌نویسی شده با پایتون
ربات قابل برنامه‌نویسی با پایتون
حسگرها به‌عنوان ورودی‌های کنترل ربات
جانمایی حاصل‌شده از خروجی‌های کنترل
API تعامل با ربات
شبیه‌ساز ربات برای برنامه‌نویسی رباتیک با پایتون
مدلی ساده و ابتدایی برای ربات شبیه‌سازی‌شده
پیاده‌سازی حلقه کنترل ربات با پایتون
ترفندی کاربردی برای ساده‌سازی مدل
تخمین وضعیت برای شناخت ربات از شرایط محیطی خود
روش‌های برنامه‌نویسی رباتیک با پایتون، رفتار حرکت به‌سمت هدف Go-to-Goal Behavior
ساخت ربات مسیریاب
برنامه‌نویسی الگوریتم دنبال‌کننده خط
الگوریتم بهتر
الگوریتم نهایی ربات تعقیب خط
جمع‌بندی

مشخصات کتاب الکترونیک

عنوان کتابکتاب رباتیک پیشرفته - برنامه نویسی ربات (ویرایش جدید)
نویسندهامیراسحاق میرحسینی
ناشر چاپی موسسه فرهنگی هنری دیباگران تهران
سال انتشار۱۴۰۴
فرمت کتابPDF
تعداد صفحات301
زبانفارسی
شابک978-622-218-810-8
قیمت کتاب الکترونیک
۳۱۰,۰۰۰ تومان

€6.49

خرید کتاب الکترونیک نسخه نمونه رایگان
دسته‌ها

کتاب رباتیک پیشرفته - برنامه نویسی ربات (ویرایش جدید) بر اساس قرارداد رسمی با موسسه فرهنگی هنری دیباگران تهران در فروشگاه کتابراه عرضه شده است. تمامی حقوق مادی و معنوی نشر این اثر مطابق قرارداد رعایت شده و سهم ناشر و صاحب اثر از هر خرید به‌صورت قانونی پرداخت می‌شود.

نقد، بررسی و نظرات کتاب رباتیک پیشرفته - برنامه نویسی ربات (ویرایش جدید)

هیچ نظری برای این کتاب ثبت نشده است.
👋 سوالی دارید؟